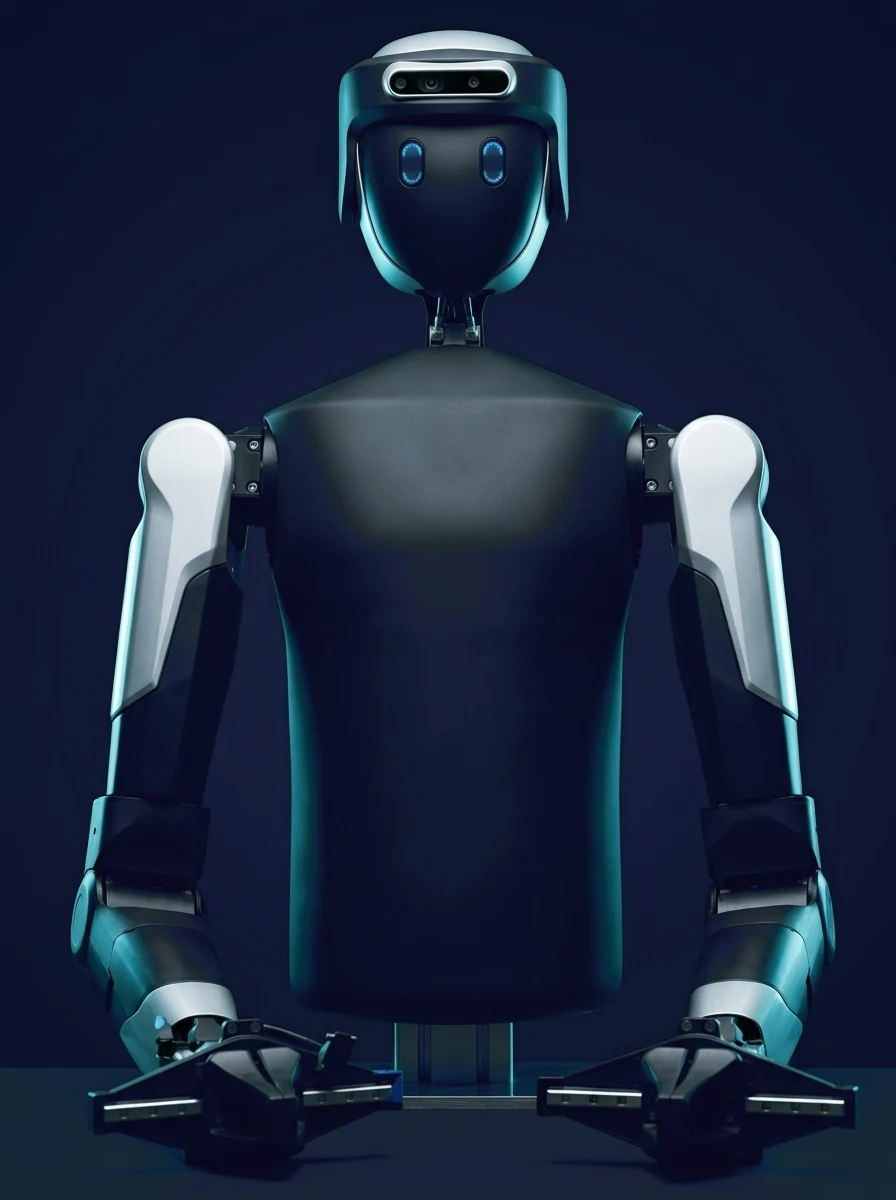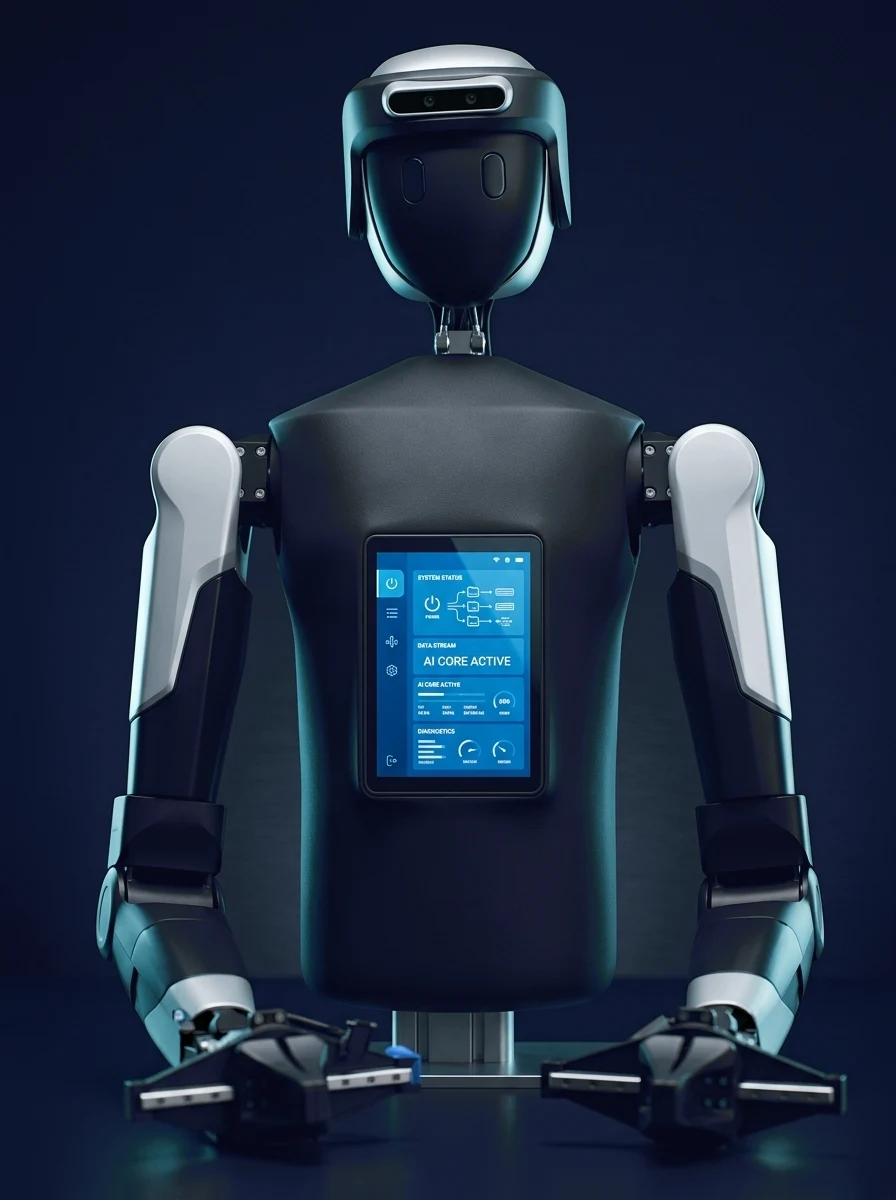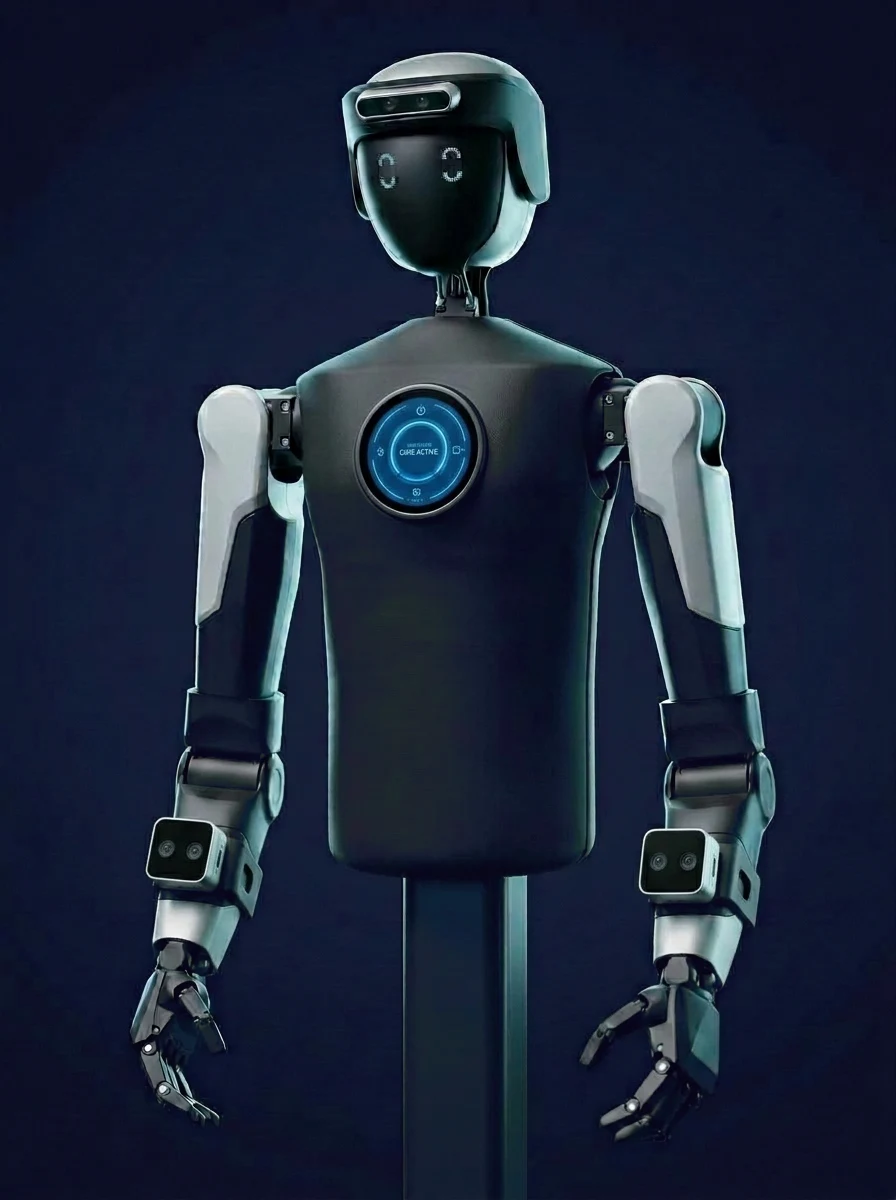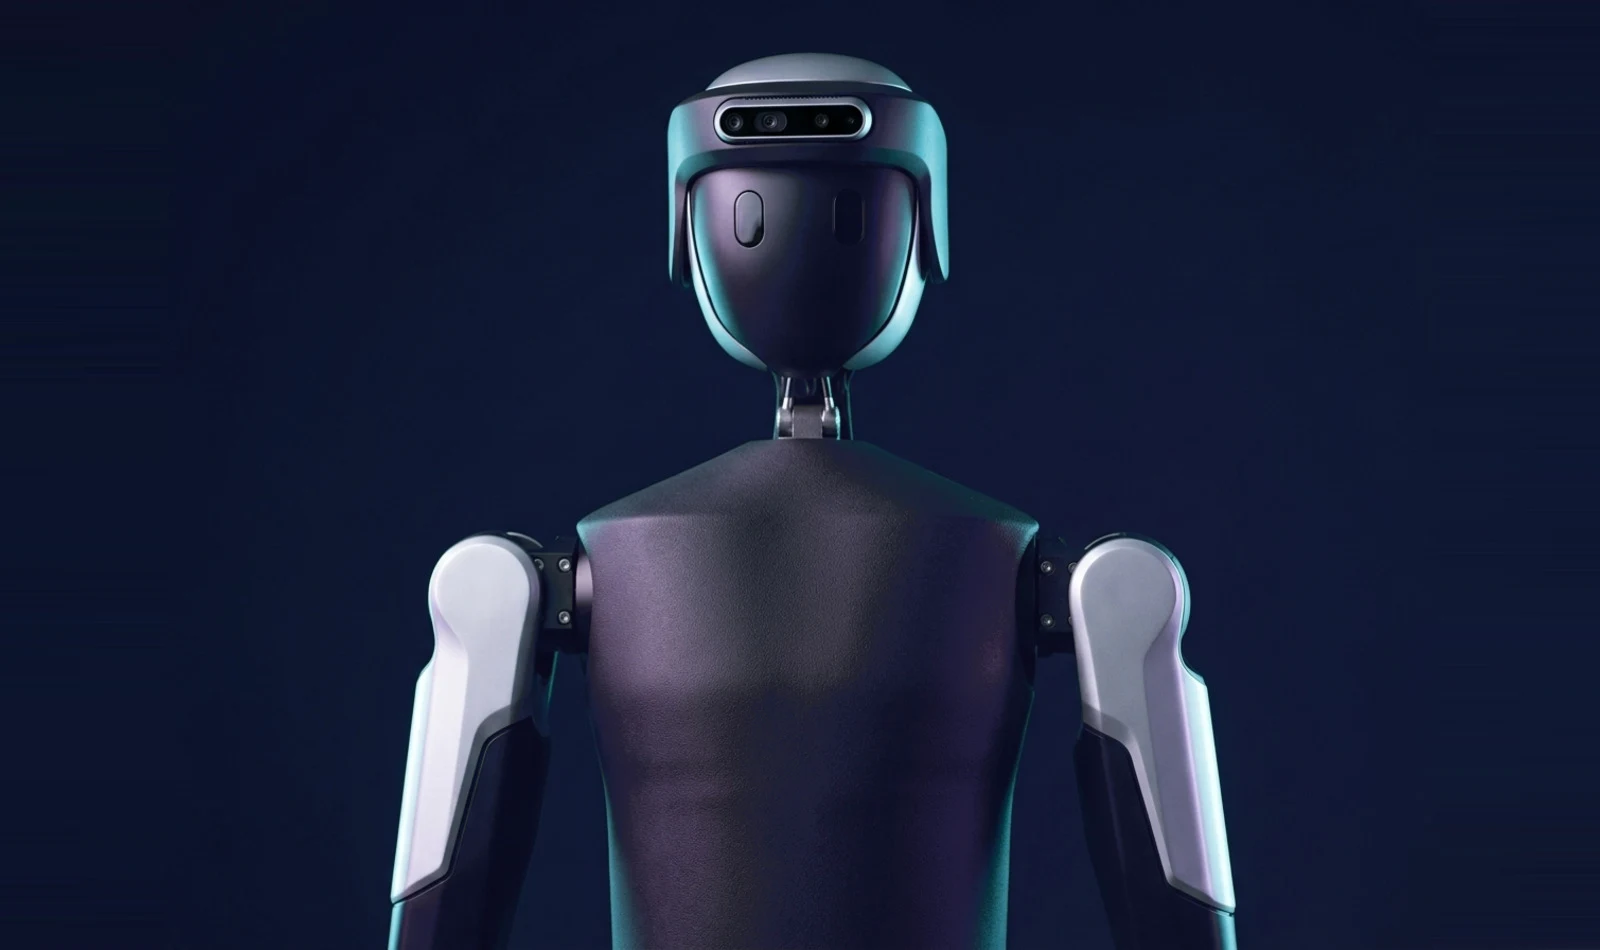
Artil T1, torso semihumanoide con dos brazos de siete ejes
Desarrollo propio · Ambato, Ecuador

Artil T1

Semihumanoide modular. Un mismo cuerpo que atiende al público, manipula objetos y percibe lo que tiene alrededor.

17grados de libertad
7ejes por brazo
3 kgcarga por brazo
±0,1 mmrepetibilidad
Escalera de configuración

Un cuerpo. Cuatro configuraciones.

Todas parten del mismo torso: los mismos brazos, el mismo cuello y la misma alimentación. Cambian las manos, la pantalla, las cámaras y la computadora a bordo, así cada proyecto invierte en la capacidad que necesita y escala después sin cambiar de robot.

Artil T1 versión Lite Artil T1 versión Plus Artil T1 versión Edu Artil T1 versión Ultimate
V1 · Punto de partida

Artil T1 Lite

Saluda, habla y ejecuta movimientos precargados. Rutinas propias desde la aplicación de control.

Manos
Cosmética
Pantalla en el pecho
No incluye
Computadora a bordo
Raspberry Pi 5
Cámara de cabeza
No incluye
Visión para manipulación
No incluye
SDK y ROS 2
No incluye
Consultar por la Lite
V2 · Pinza y cámara RGB

Artil T1 Plus

Toma y suelta objetos con el gripper de dos dedos y reconoce personas y objetos con la cámara RGB. Vista en vivo y teleoperación de la pinza.

Manos
Gripper tipo pinza
Pantalla en el pecho
No incluye
Computadora a bordo
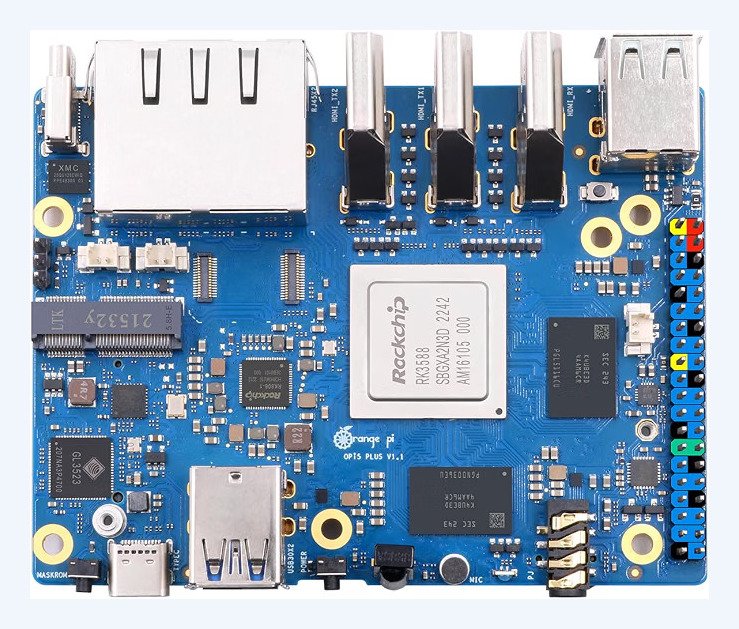
Orange Pi 5 Plus 16 GB
Cámara de cabeza
RGB
Visión para manipulación
No incluye
SDK y ROS 2
No incluye
Consultar por la Plus
V3 · Pantalla y profundidad

Artil T1 Edu

Ve en tres dimensiones con la RealSense D435i, monta cualquier mano del catálogo y suma la pantalla del pecho. Para docencia, investigación y desarrollo propio.

Manos
Del catálogo o pinza
Pantalla en el pecho
OLED redonda táctil
Computadora a bordo
Jetson Orin Nano · 67 TOPS
Cámara de cabeza
RealSense D435i
Visión para manipulación
No incluye
SDK y ROS 2
Incluido
Consultar por la Edu
V4 · Visión para manipulación

Artil T1 Ultimate

Ve de lejos y de cerca a la vez: una D405 en cada muñeca para el agarre fino, y margen de cómputo para capturar datos y entrenar modelos propios.

Manos
Del catálogo o pinza
Pantalla en el pecho
OLED redonda táctil
Computadora a bordo
Jetson Orin NX · hasta 157 TOPS
Cámara de cabeza
RealSense D435i
Visión para manipulación
2× RealSense D405
SDK y ROS 2
Incluido
Consultar por la Ultimate

Todas incluyen parlante y arreglo de micrófonos, movimientos precargados, aplicación de control y maleta de transporte.

De serie en todas las versiones

El torso, de fábrica.

Artil T1 de frente con los dos brazos
Brazos

Dos brazos de 7 ejes redundantes

Configuración del tipo del brazo humano, con protección de colisión integrada. 3 kg de carga en el extremo de cada uno y ±0,1 mm de repetibilidad.

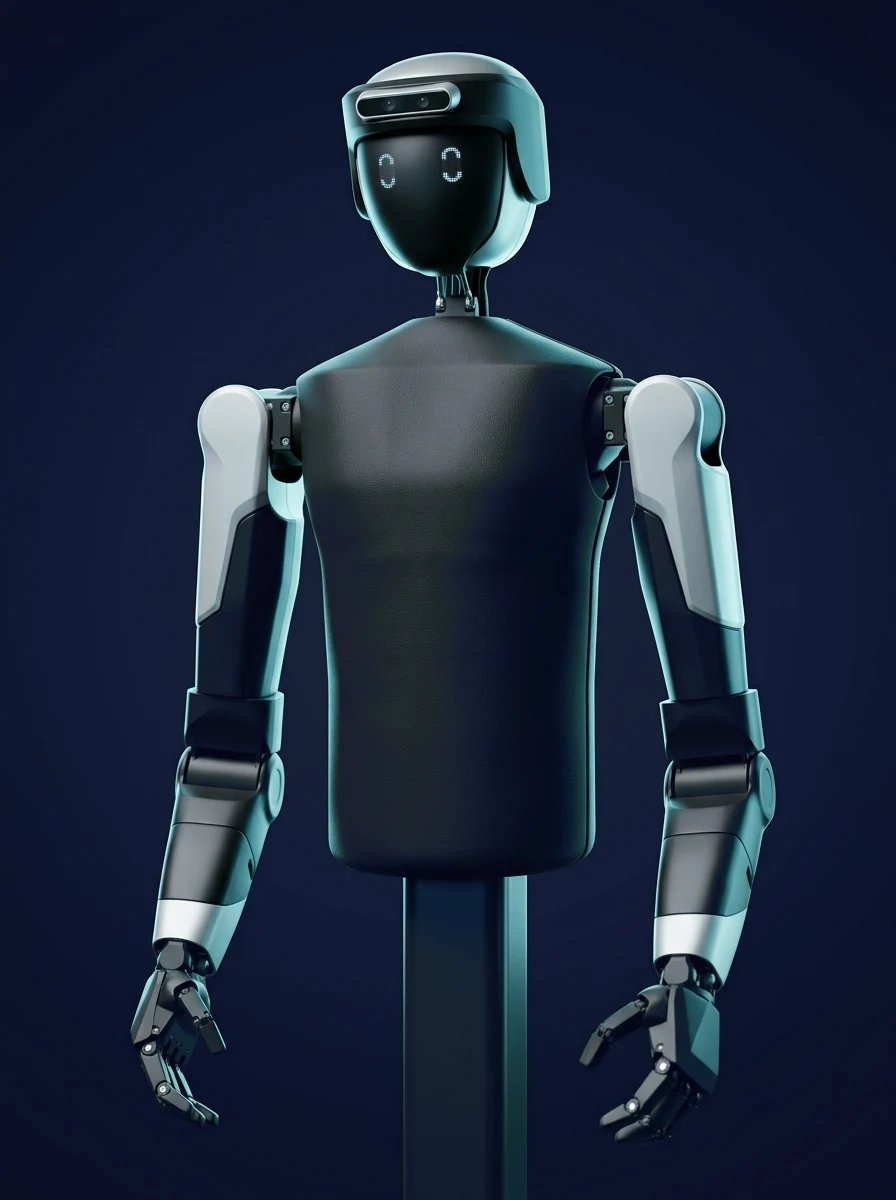
Cuello de 3 GDL

Inclinación, giro y ladeo: la cabeza sigue a quien le habla.

Ojos OLED

Pantallas con expresiones y animaciones que hacen legible lo que el robot está haciendo.

Escucha y habla

Parlante y arreglo de micrófonos: capta la voz y de dónde viene.
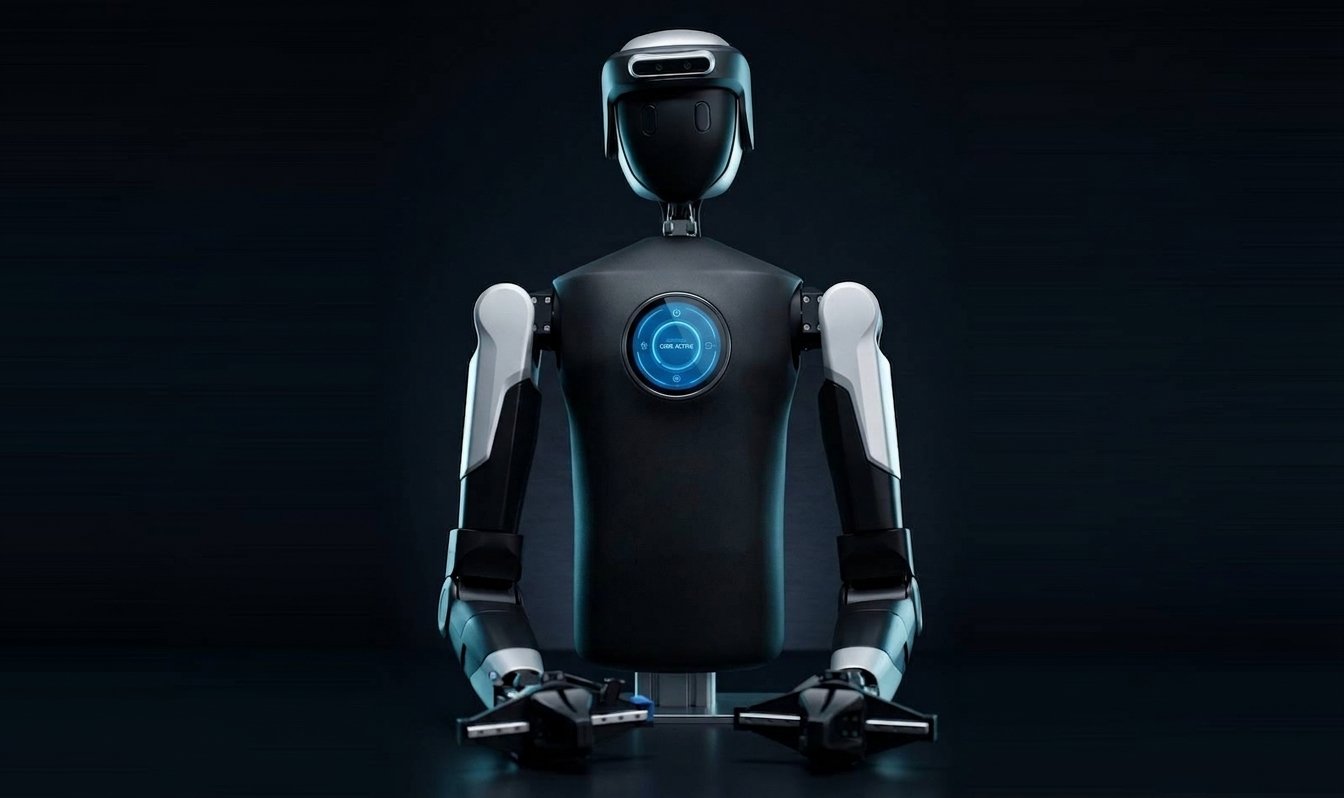
Pantalla OLED redonda del pecho

Pantalla en el pecho

Redonda y táctil, desde la versión Edu: interfaz, contenidos y aplicaciones interactivas.
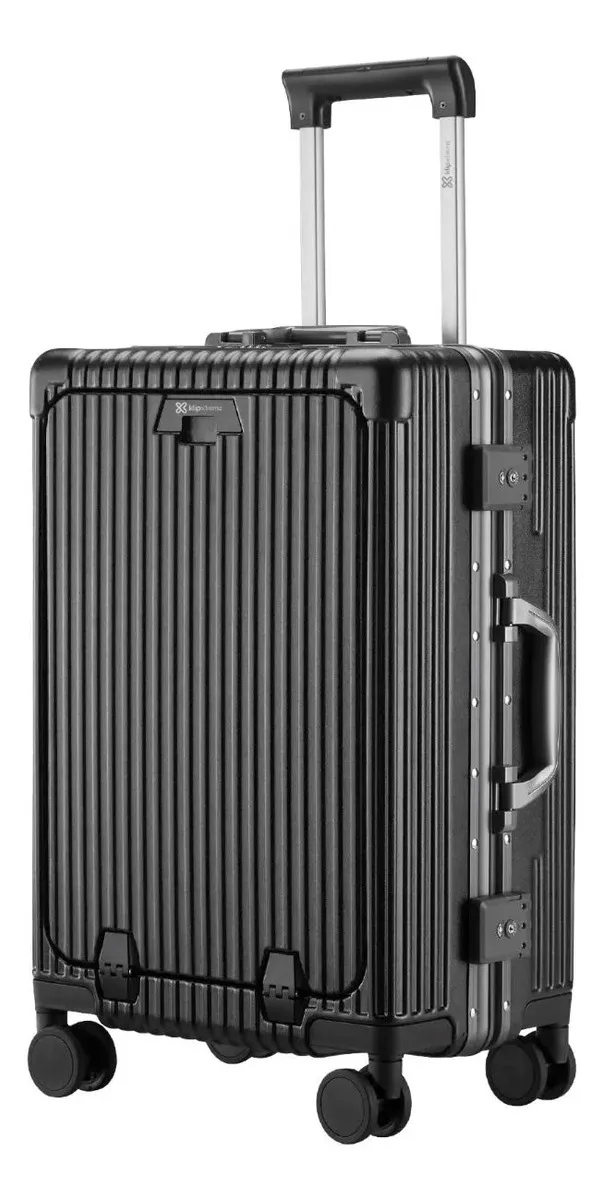
Maleta rígida de transporte con ruedas

Maleta de transporte

Rígida, con ruedas y cierre con llave. Va incluida.

Dimensiones
76 × 55 × 55 cm
Peso total
23 kg aprox.
Alimentación
110–220 V, fuente incluida
Consumo por brazo
≤60 W · pico ≤150 W
Programación
Python SDK · ROS 1 y ROS 2 · enseñanza por arrastre
Muñeca
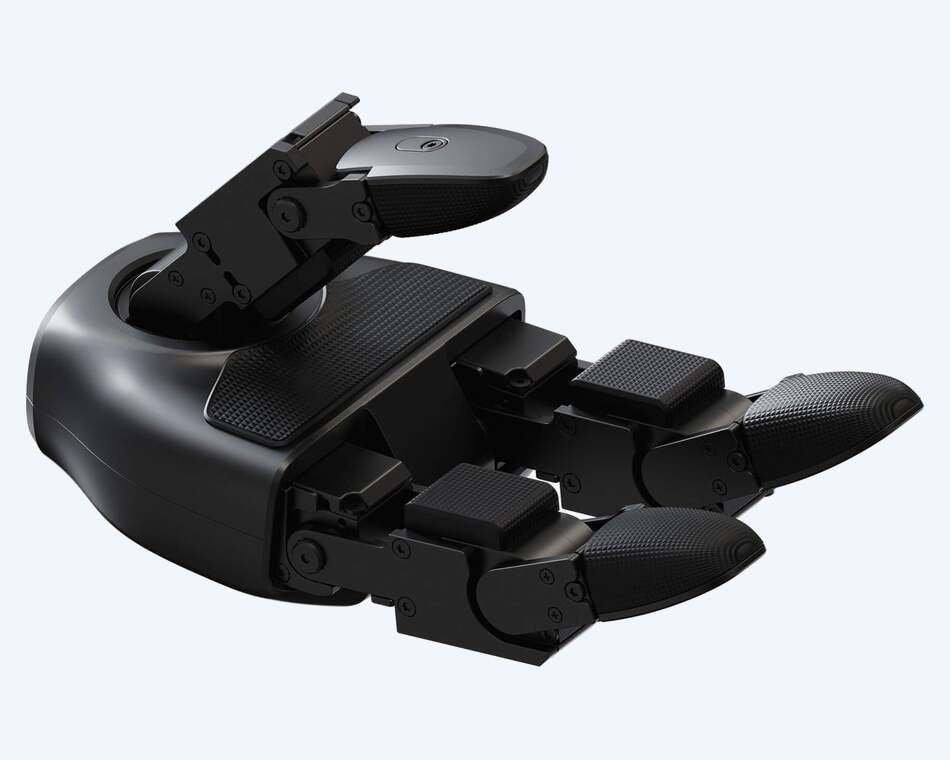
Acople estándar para cualquier mano del catálogo
Acople estándar en la muñeca

Cambia de mano, no de robot.

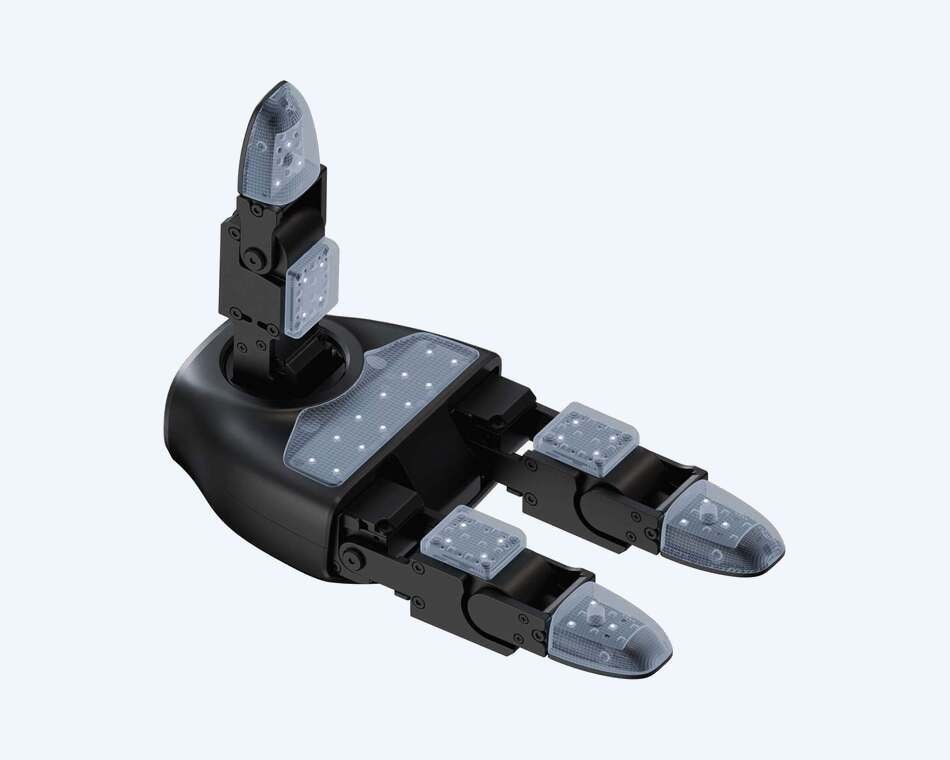
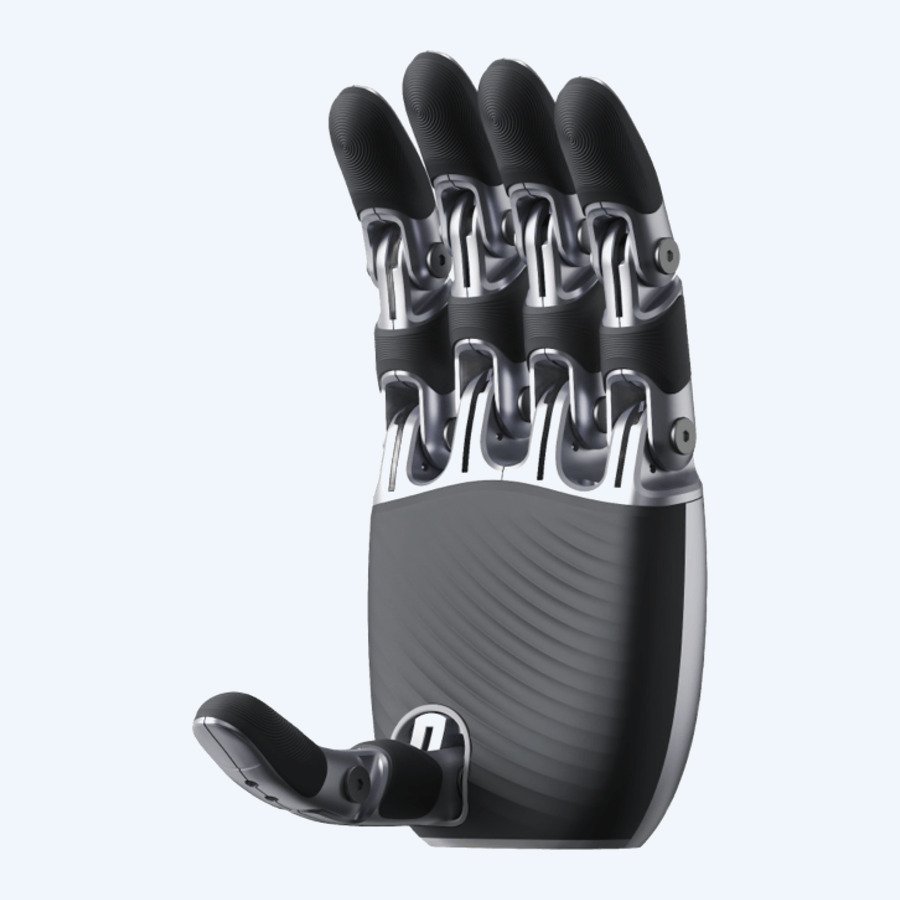
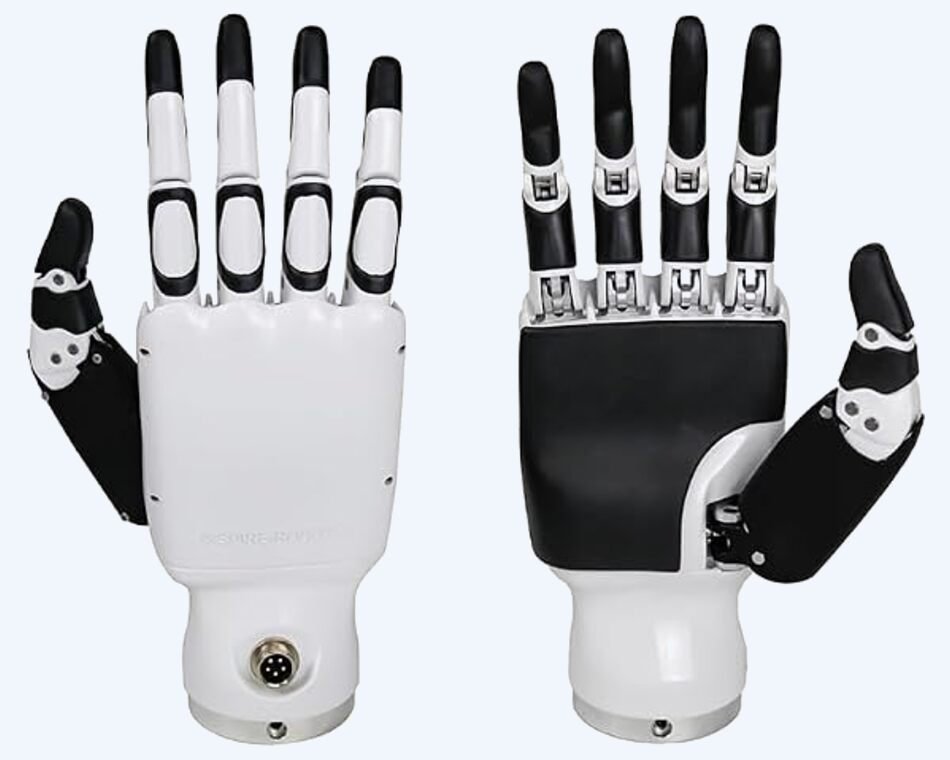
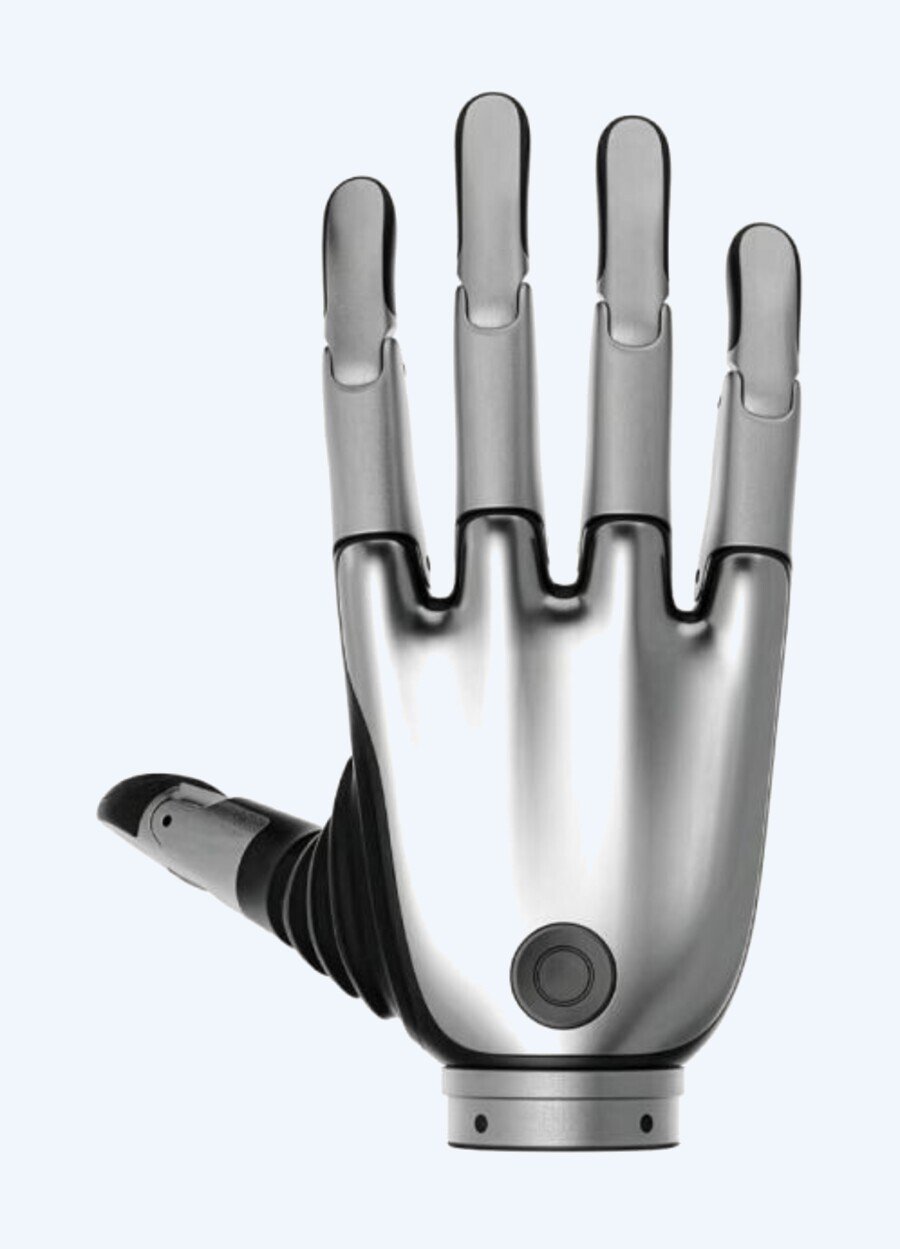
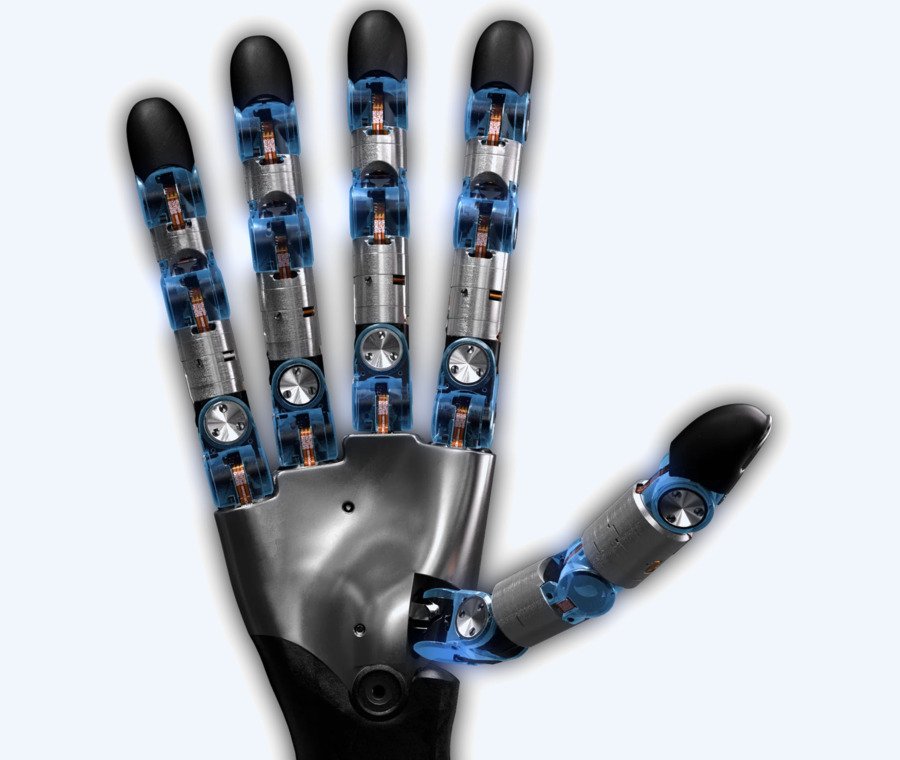
La mano se instala o se cambia sin modificar el brazo. La pinza de dos dedos para piezas; la mano de cinco dedos con tacto para objetos frágiles y teleoperación. En Edu y Ultimate se elige cualquiera del catálogo.
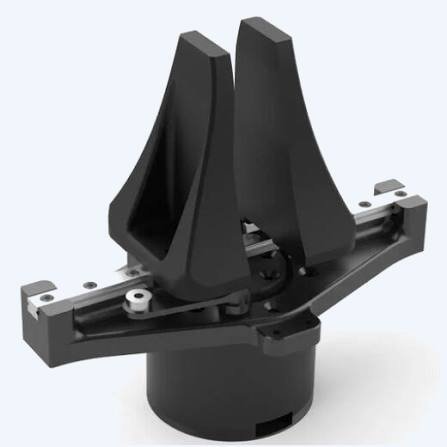
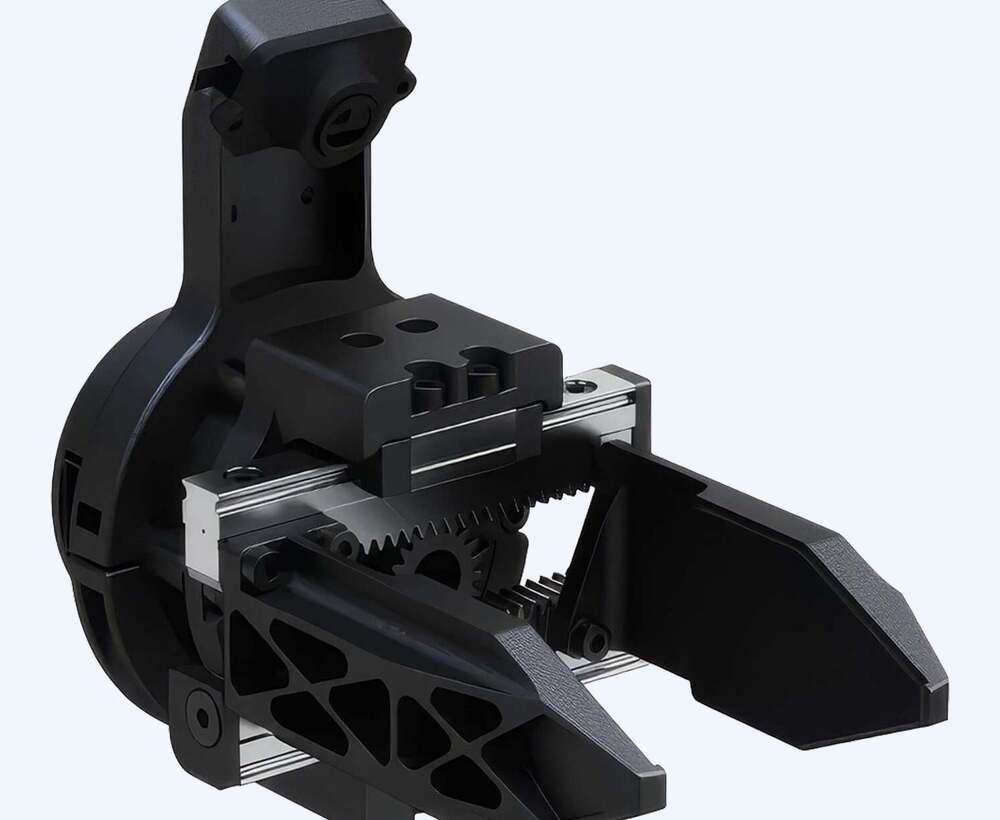
Gripper tipo pinza
Gripper tipo pinzaDe serie · 2 dedos
Unitree Dex1-1
Unitree Dex1-1Pinza paralela
Unitree Dex3-1
Unitree Dex3-13 dedos · 7 GDL
Dex3-1 táctil
Dex3-1 táctilPresión y fricción
Unitree Dex2/5
Unitree Dex2/55 dedos
Inspire DFQ
Inspire DFQ5 dedos · retroalimentación
BrainCo Revo 2
BrainCo Revo 26 GDL · ligera
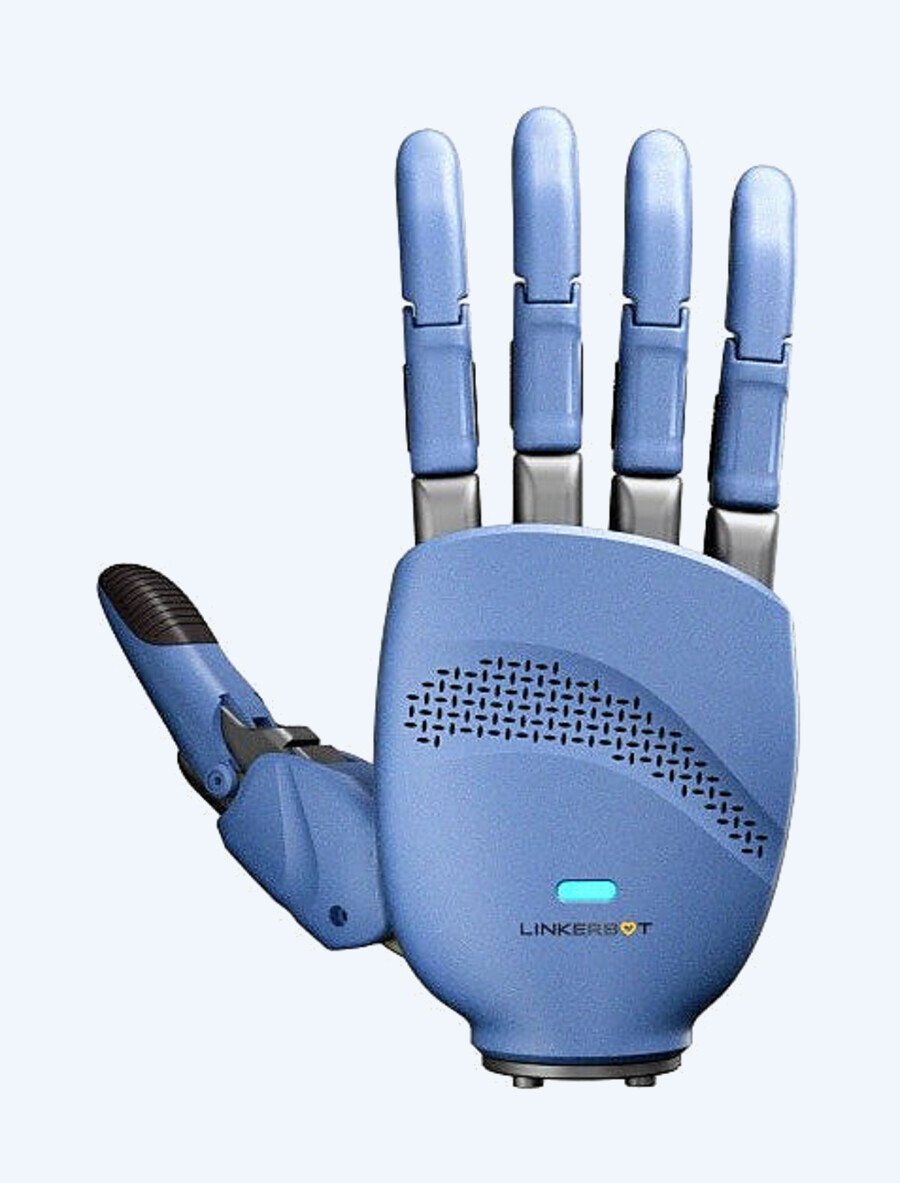
Linker Hand O6
Linker Hand O66 GDL
Wuji Hand2
Wuji Hand2Piel blanda
Mano cosmética
Mano cosméticaPara exhibición
Cómputo a bordo

El cerebro crece con la tarea.

La computadora se elige por la cantidad de cámaras que el robot tiene que procesar.
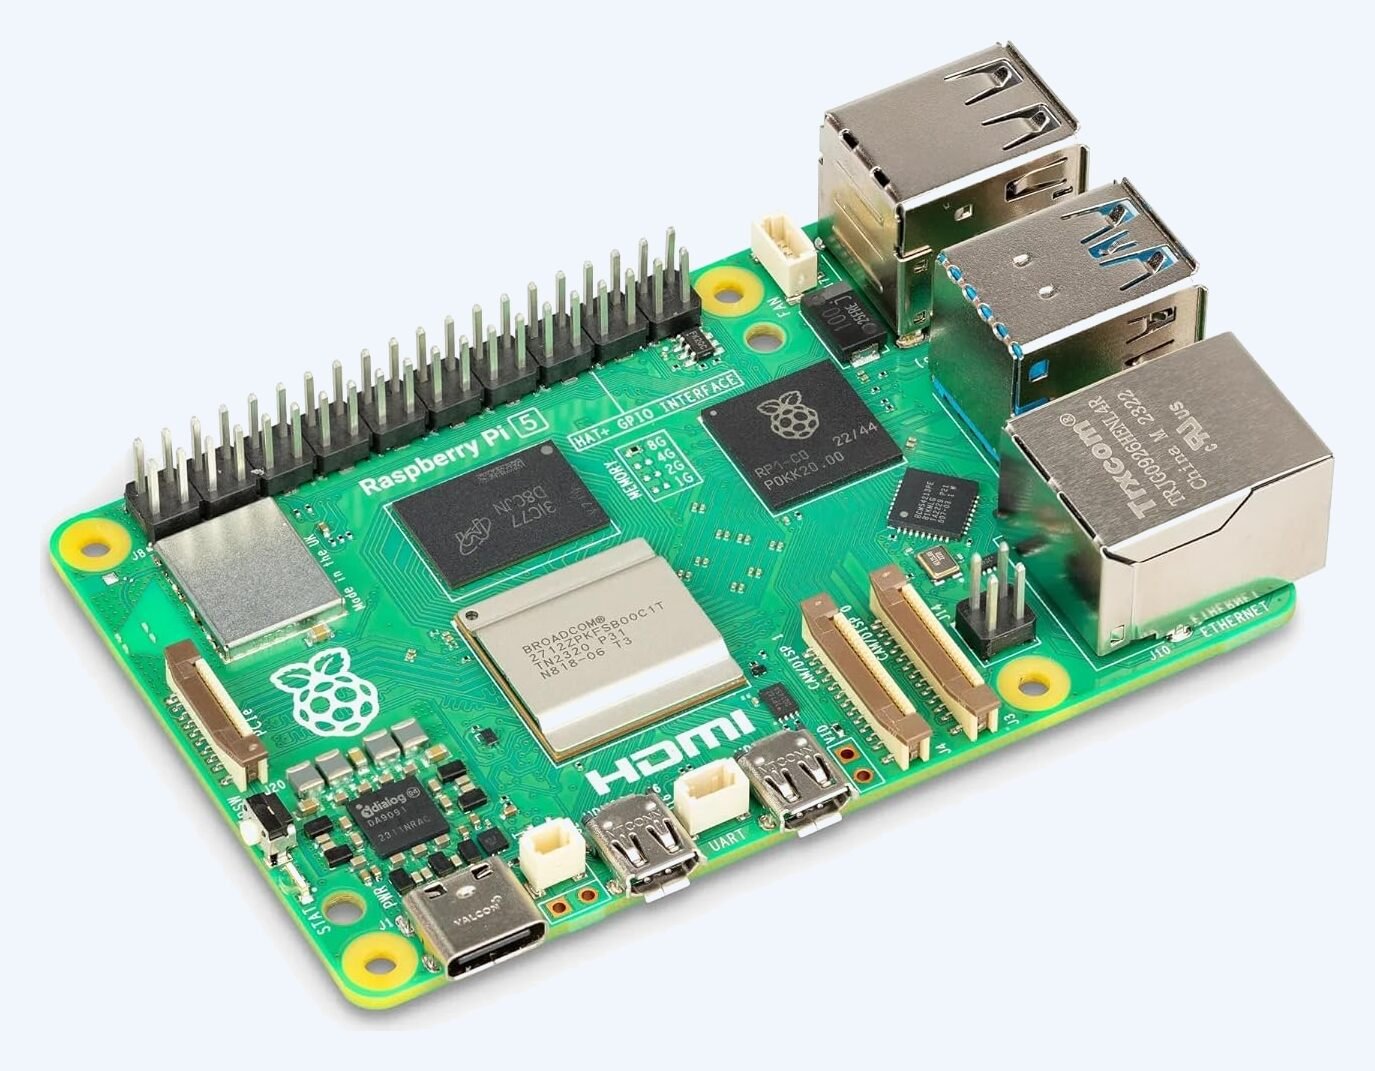
  1. Raspberry Pi 5
    Lite

    Raspberry Pi 5

    Sin cámara

  2. Orange Pi 5 Plus
    Plus

    Orange Pi 5 Plus

    Cámara RGB

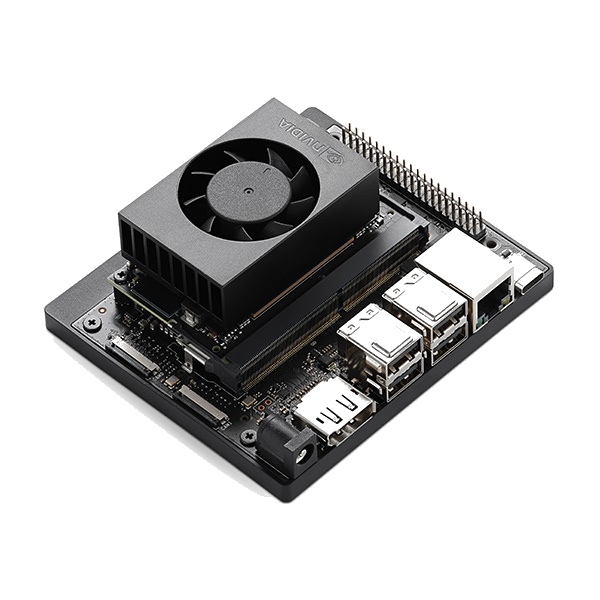
  3. NVIDIA Jetson Orin Nano
    Edu

    NVIDIA Jetson Orin Nano

    Profundidad en la cabeza · 67 TOPS

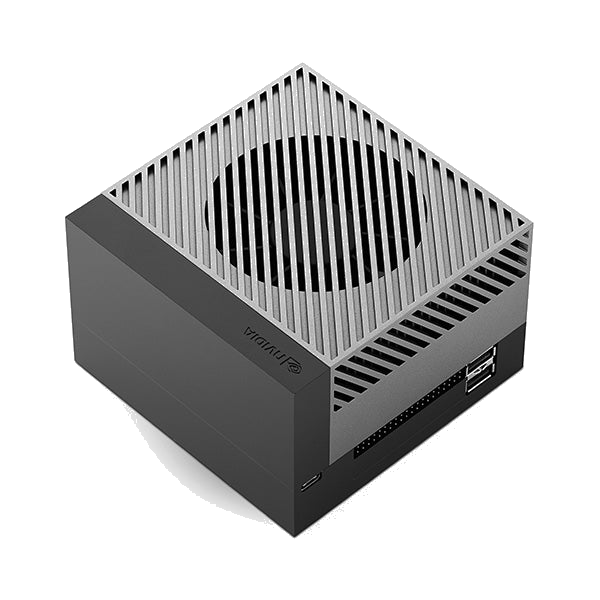
  4. NVIDIA Jetson Orin NX
    Ultimate

    NVIDIA Jetson Orin NX

    Cabeza y muñecas · hasta 157 TOPS

Edu y Ultimate: para desarrollar

Acceso al SDK y al bus de bajo nivel, con repositorios de ejemplo, nodos de ROS 2 y rutinas de manipulación con visión.

  • ROS 2
  • Python SDK
  • Simulación
  • Deep learning
  • Physical AI
Soporte y garantía

El torso es nuestro. El servicio también.

No hay que enviar el equipo al exterior ni esperar a un intermediario: diagnóstico, repuestos y reparación se hacen en Ecuador. Se entrega armado, calibrado y con sus rutinas cargadas.

12meses de garantíaSobre el torso completo
4 hde capacitaciónPresencial, con quien lo opera
7días de soporteTodas las semanas del año
7 minde atención inicialTiempo objetivo de respuesta
Demostración

Conócelo en persona.

Agenda una demostración: te mostramos el T1 funcionando y te ayudamos a elegir la versión y la mano según lo que tenga que hacer.

WhatsApp +593 99 830 3364 · todos los días