
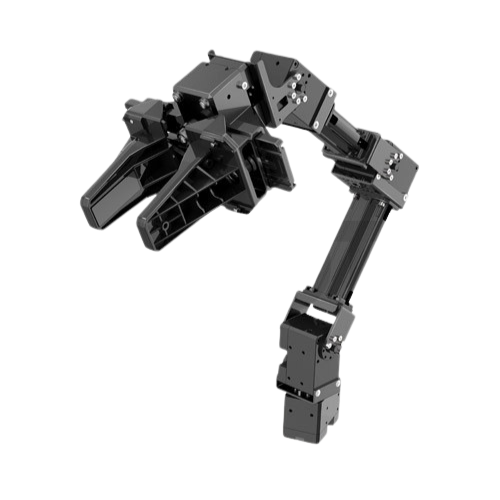
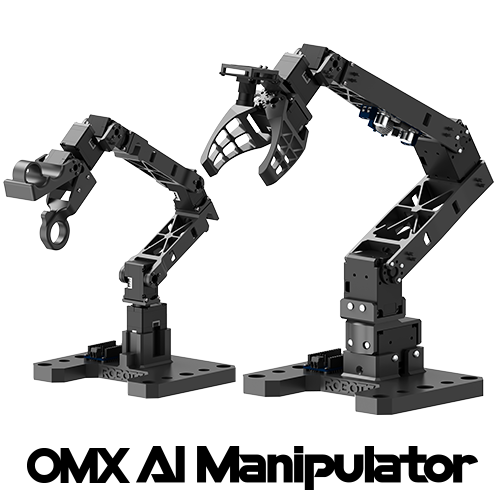
El OpenMANIPULATOR-X es un brazo robótico compacto y ligero, diseñado específicamente bajo la filosofía de código abierto (Open Source) y optimizado para trabajar con ROS (Robot Operating System). Es ampliamente utilizado en entornos académicos y de desarrollo por su flexibilidad y facilidad de integración con plataformas móviles como el TurtleBot3.
Gestionada por Artil en Ecuador, sin enviar el equipo al exterior.
Stock en Ecuador o importación: te lo confirmamos en la proforma.
Proforma lista para el pliego de SERCOP, o factura local con IVA.
Te acompañamos en la puesta en marcha y después de la compra.
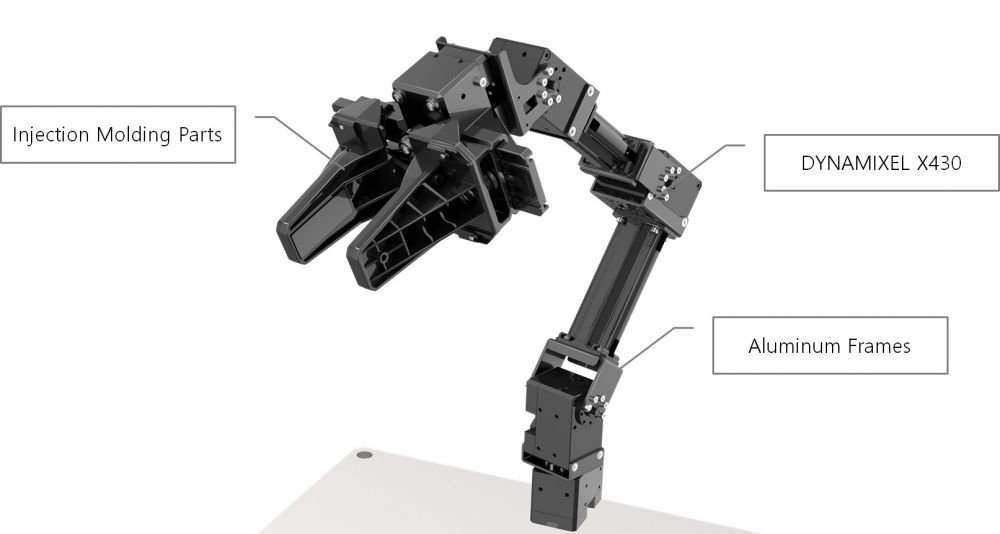
| XM430-W350-T | 5 |
| Conjunto exclusivo de marco de plástico | 1 |
| FR12-H101K | 2 |
| FR12-H104K | 1 |
| FR12-S101K | 1 |
| FR12-S102K | 2 |
| HN12-I101 Set | 3 |
| Juego de cables para robot X3P (por longitud) | 5 |
| Juego de pernos y tuercas | 1 |
| Almohadilla de goma (punta del dedo) | 2 tipos x 2 |
| Destornillador Phillips | 1 |
| Llave Allen (por tipo) | 3 |
| DINAMIXEL | XM430-W350-T |
| Fuente de alimentación (se vende por separado) | 12V |
| Libertad de grado | 5 (pinza 4DOF + 1DOF) |
| Carga Útil | 500g |
| RPM (junta) | 46RPM |
| Peso (montaje) | 700g |
| Longitud | 380mm |
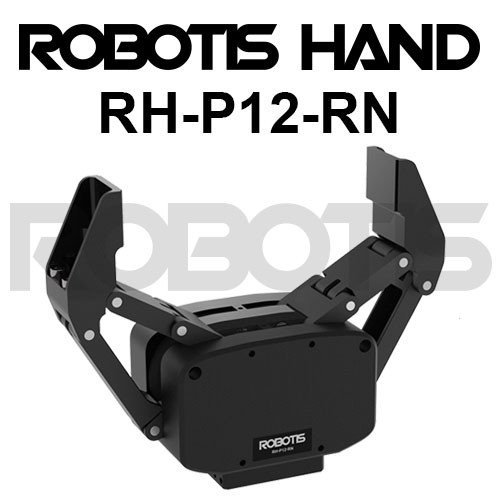
| Carrera de pinza | 20~75mm |
| Interfaz | TTL Level Multi Drop BUS |
| Software | ROS. DYNAMIXEL SDK Arduino Processing |
| Controlador (se vende por separado) | PC OpenCR |






Cada equipo se cotiza según tu aplicación y tu forma de compra.
Por este formulario o por WhatsApp, en menos de un minuto.
Precio, plazo de entrega y especificaciones listas para tu pliego.
Te acompañamos en la puesta en marcha y quedamos como tu soporte local.