
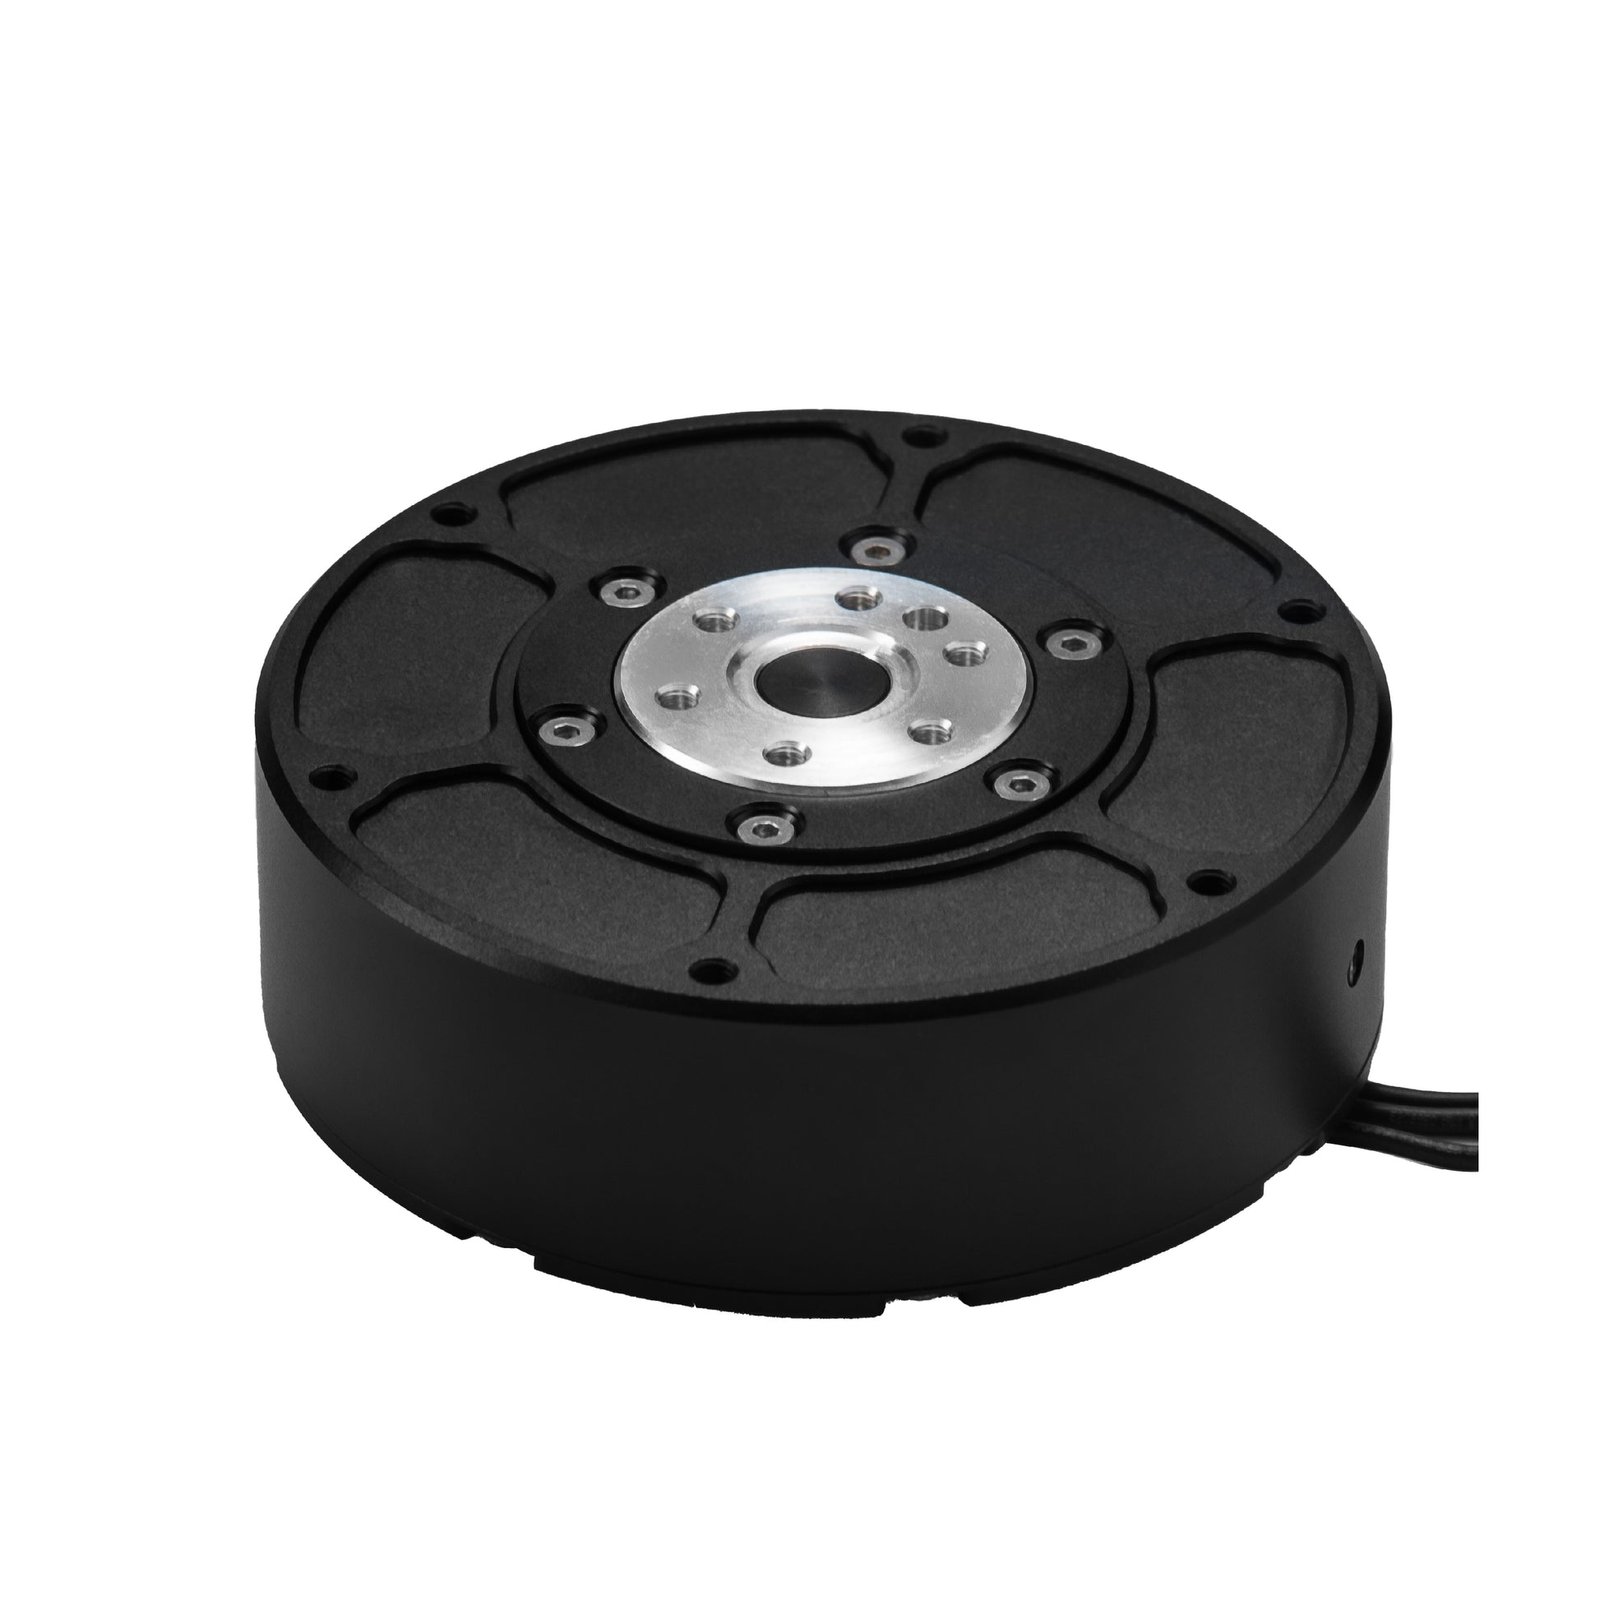
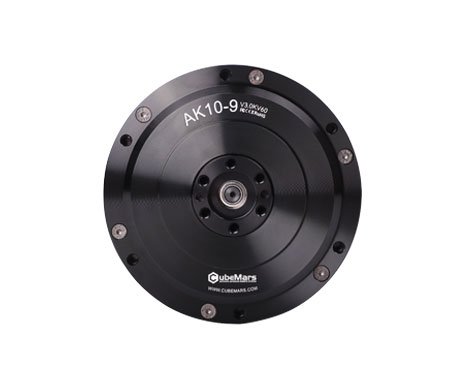
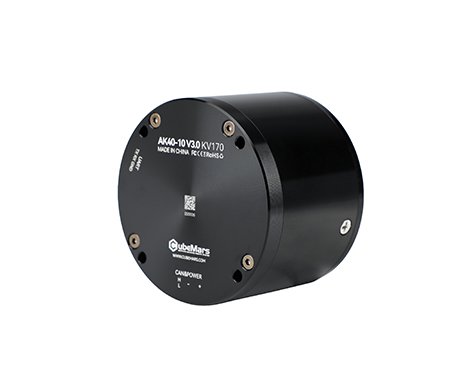
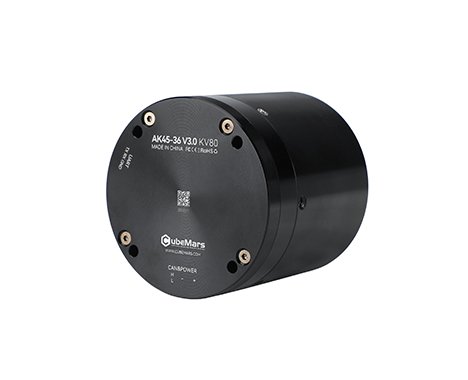
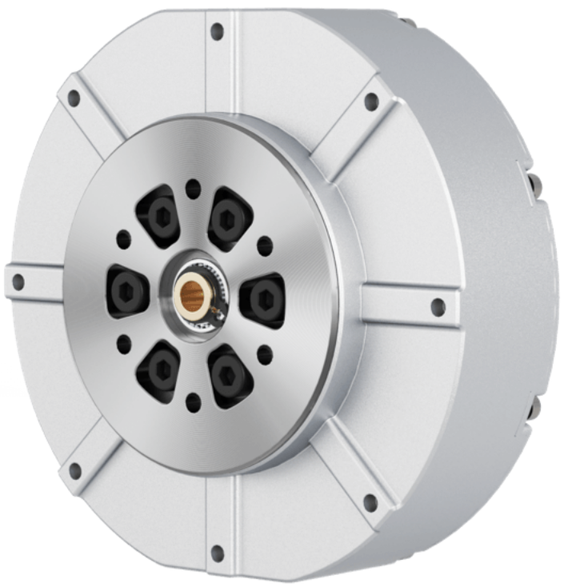
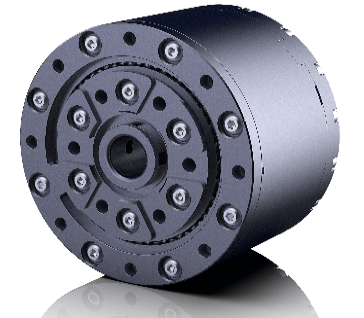
Módulo dinámico para articulación de robot cuadrúpedo tipo Mini Cheetah, alto par, 24V BLDC con reductor planetario tratado al vacío.
Gestionada por Artil en Ecuador, sin enviar el equipo al exterior.
Stock en Ecuador o importación: te lo confirmamos en la proforma.
Proforma lista para el pliego de SERCOP, o factura local con IVA.
Te acompañamos en la puesta en marcha y después de la compra.
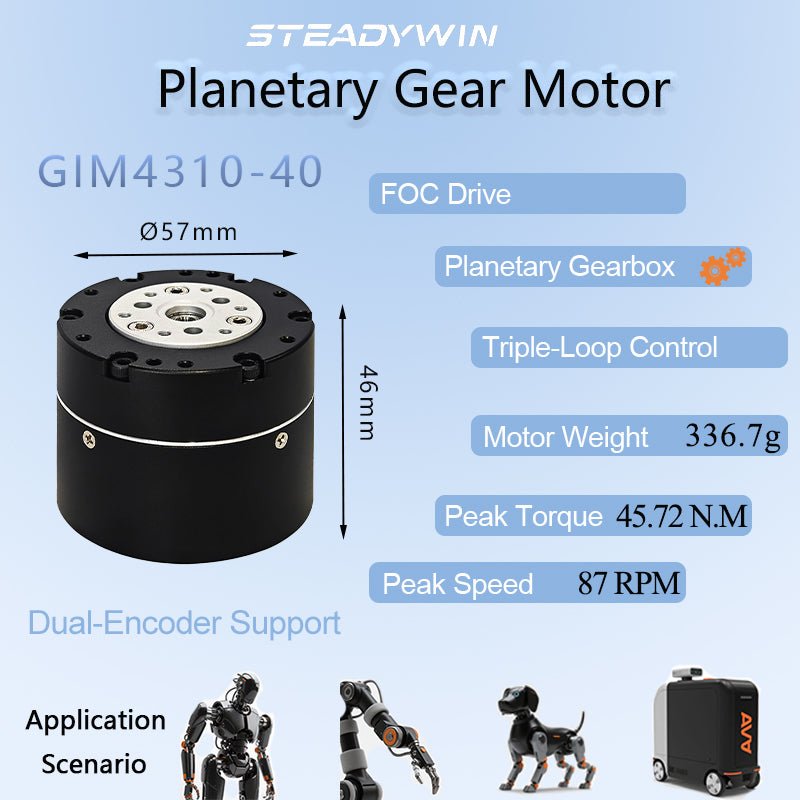
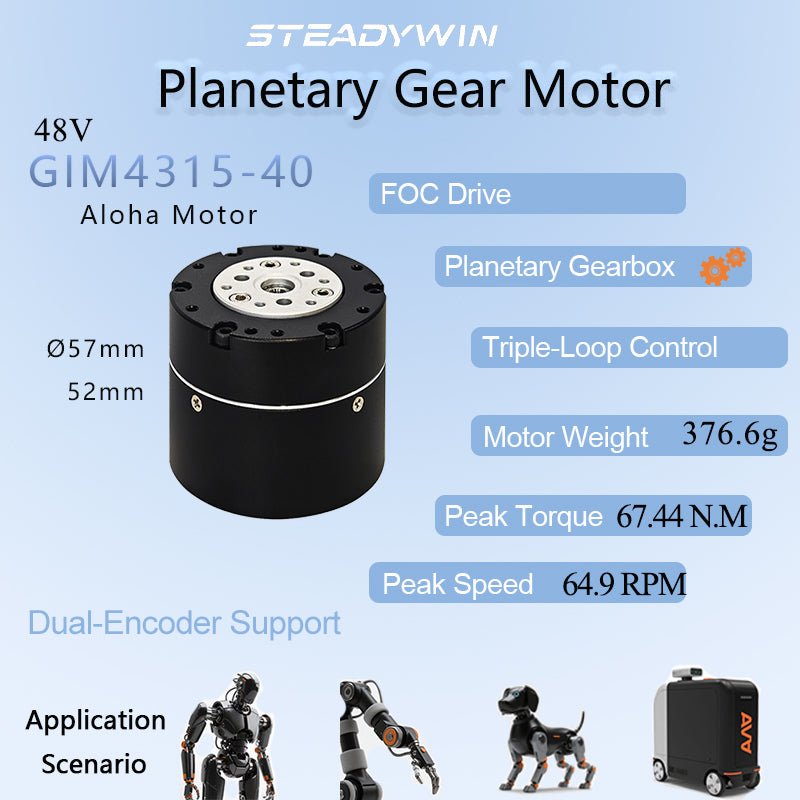
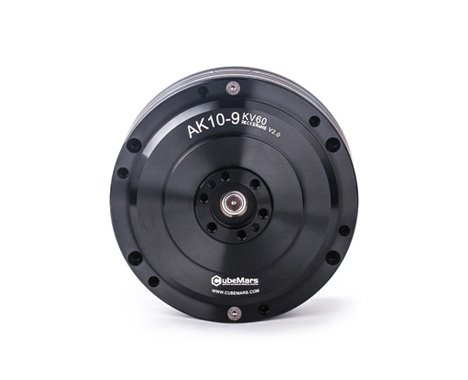
Módulo de articulación diseñado para la pata de robots cuadrúpedos tipo Mini Cheetah, donde el par y la respuesta rápida son críticos.
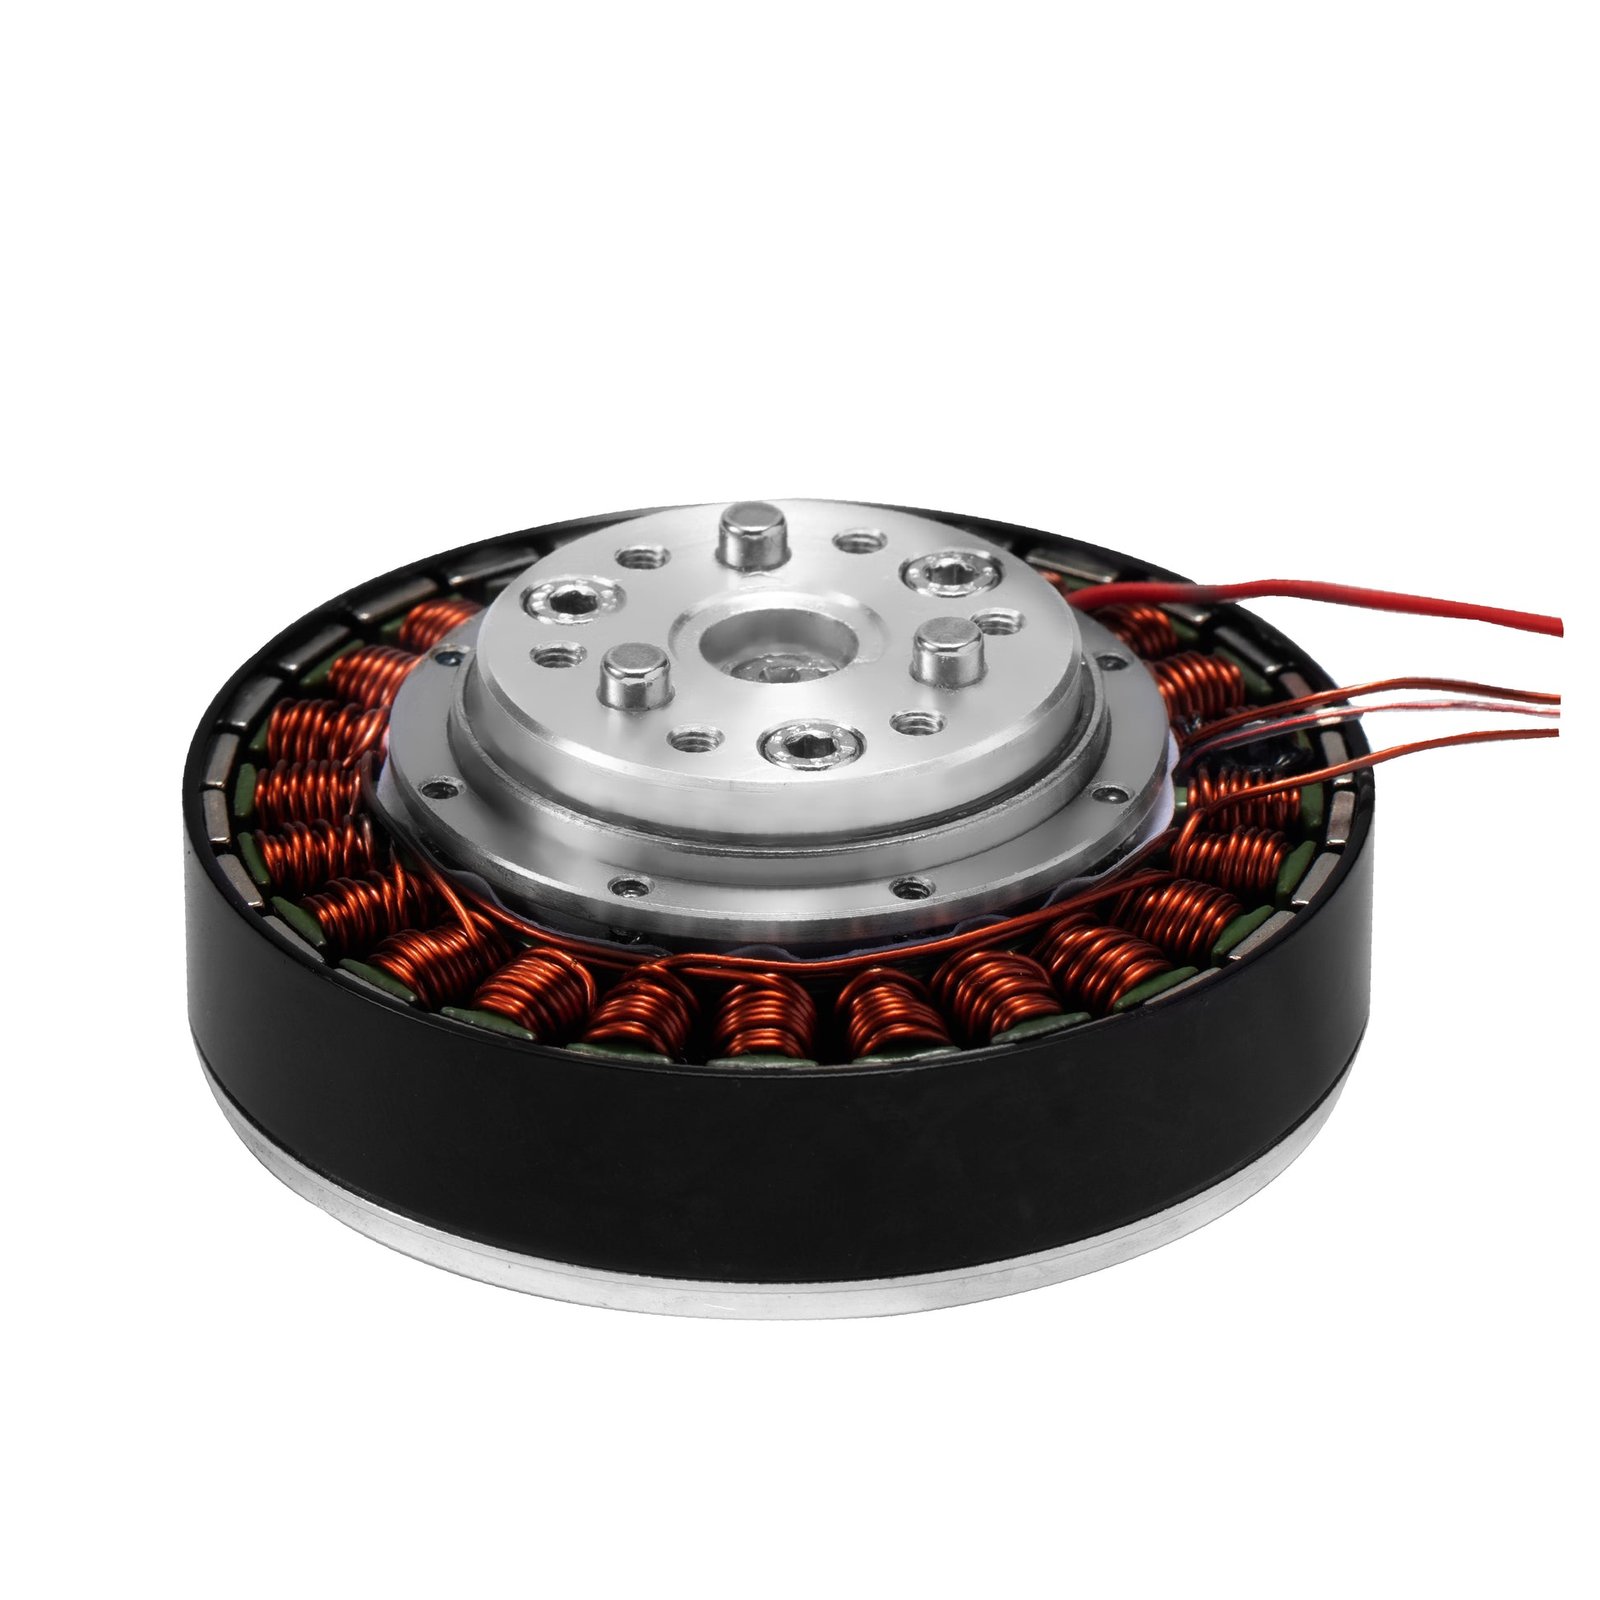
Motor BLDC de alto par que opera a 24V, pensado para soportar los impactos y cargas dinámicas de la marcha.
El reductor planetario recibe tratamiento térmico al vacío y nitrógeno para ganar durabilidad frente al desgaste y los ciclos de carga repetidos.
Se puede combinar con los drivers GDS6, GDZ468 o GDZ468H, este último con encoder secundario para mayor precisión de posición.
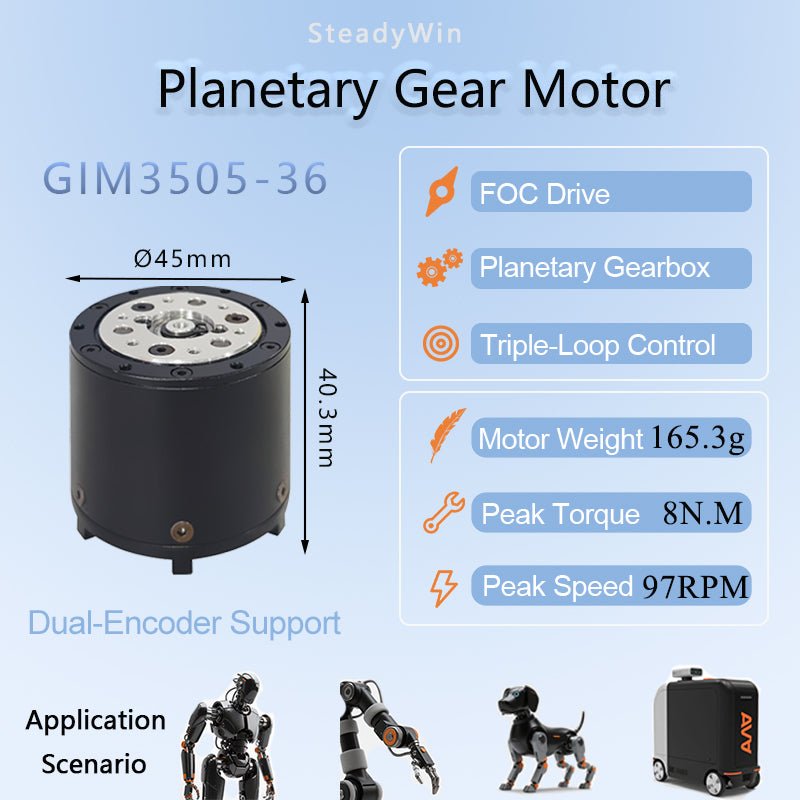
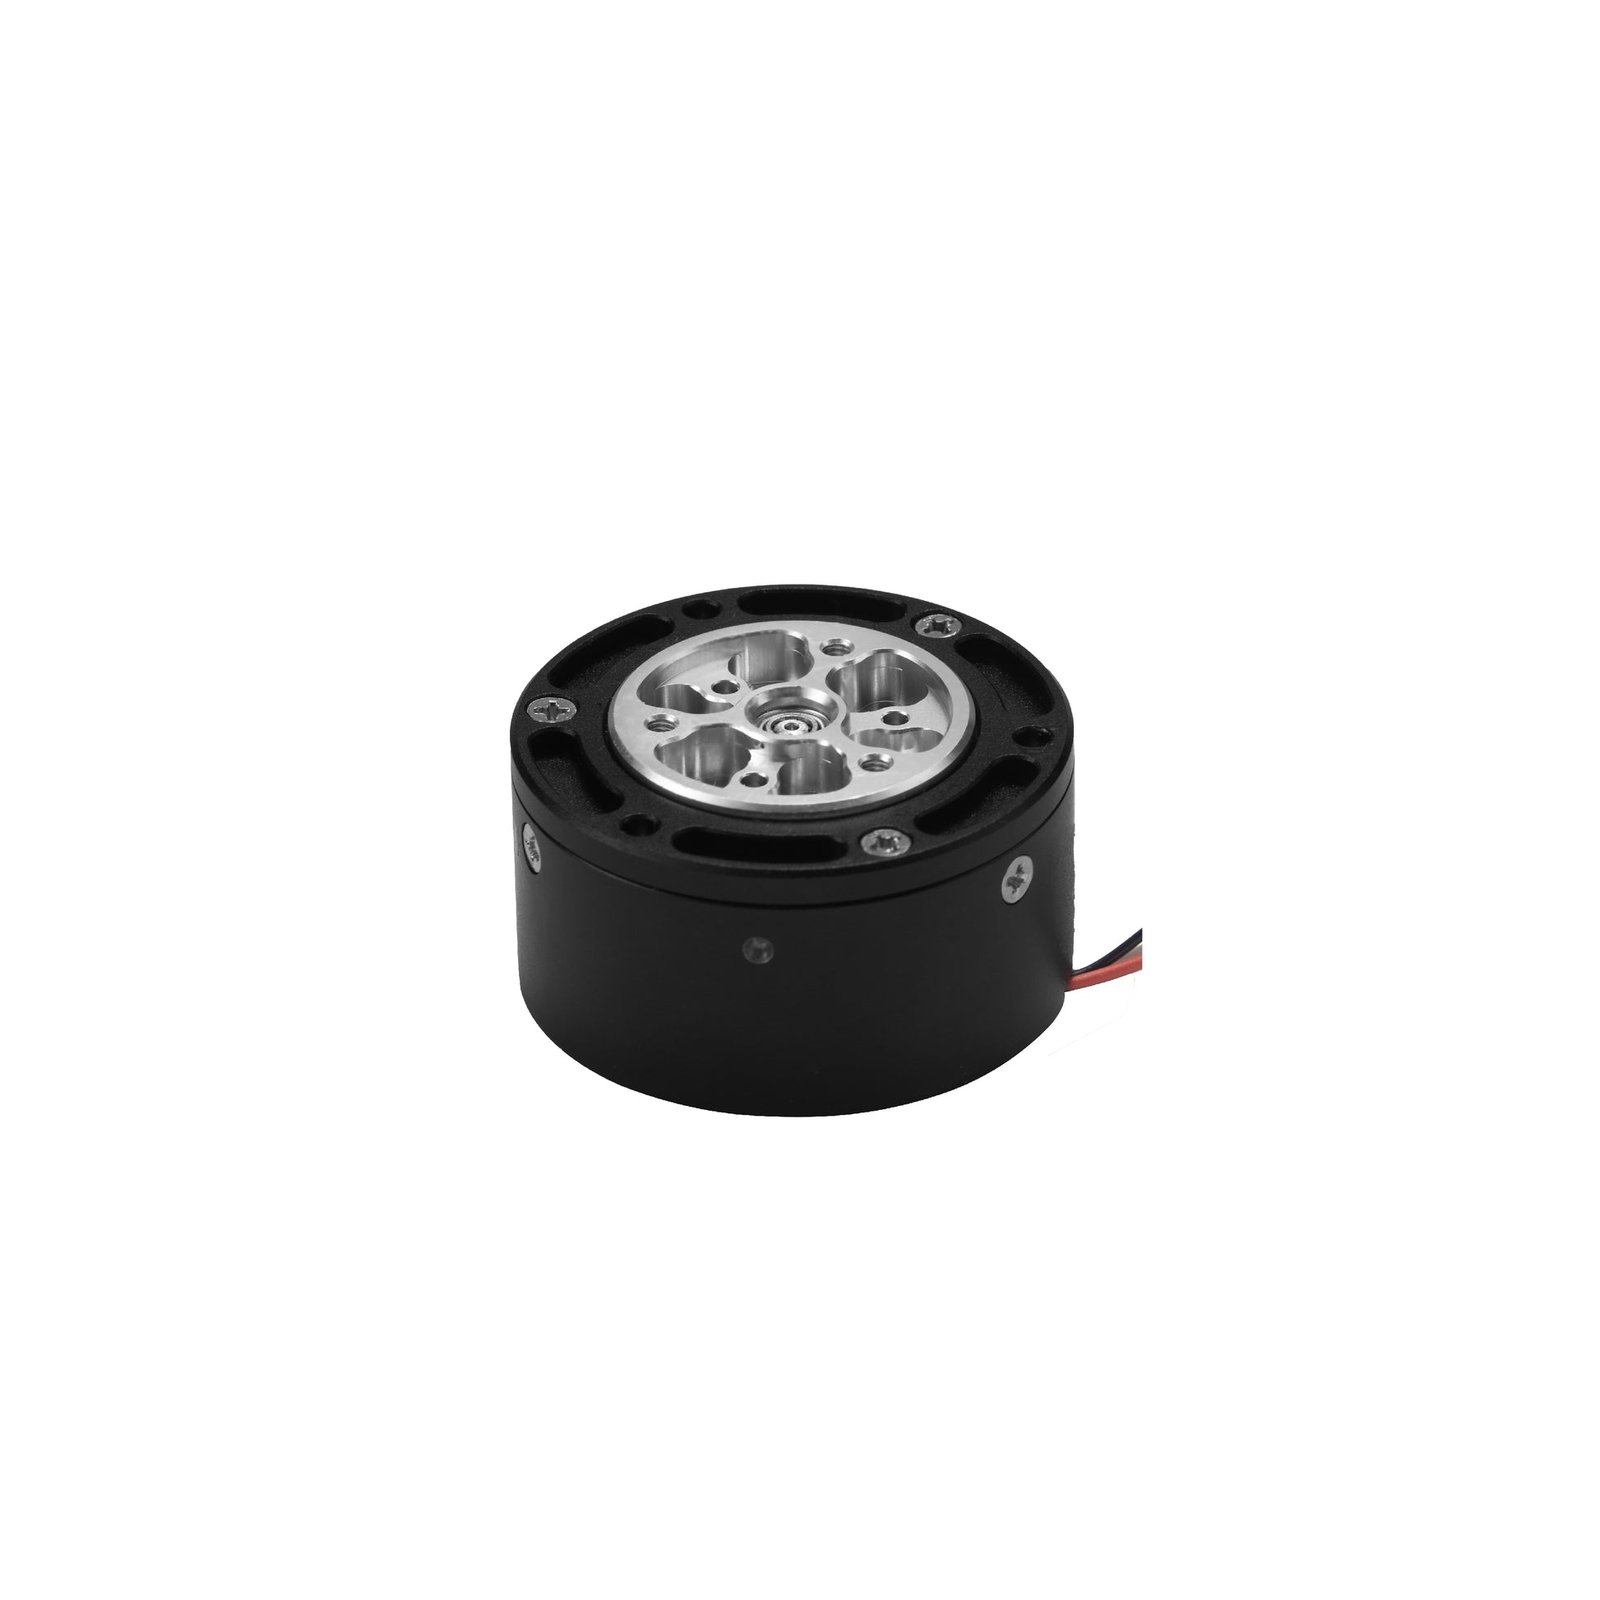
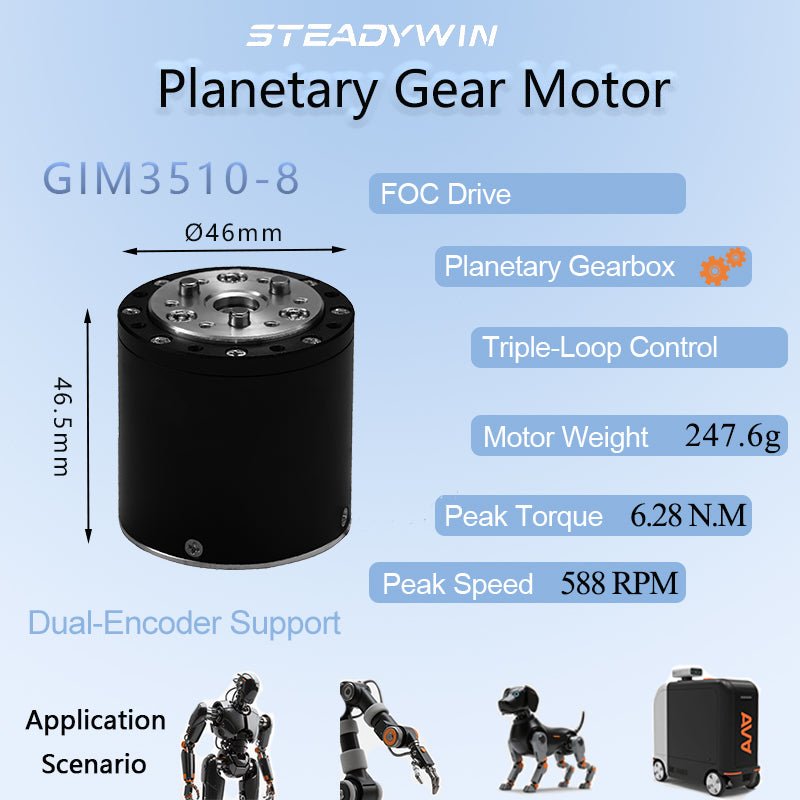
Cada equipo se cotiza según tu aplicación y tu forma de compra.
Por este formulario o por WhatsApp, en menos de un minuto.
Precio, plazo de entrega y especificaciones listas para tu pliego.
Te acompañamos en la puesta en marcha y quedamos como tu soporte local.